


[소셜밸류=이국열 기자] LG CNS가 국내외 로봇·AI 연구자들과 함께 피지컬 AI를 산업 현장에 적용할 때 풀어야 할 기술 과제를 점검했다. 로봇 파운데이션 모델(RFM), 데이터, 시뮬레이션 등 핵심 기술의 연구 성과를 학계와 공유했다. 20년 넘게 쌓은 스마트팩토리·스마트물류 사업 경험을 바탕으로 연구 성과를 실제 사업으로 연결하겠다는 구상이다.
LG CNS는 최근 서울 마곡 본사 '퓨처로보틱스 랩(Future Robotics Lab)'에서 '2026 로보틱스 & 피지컬 AI 포럼'을 열었다고 밝혔다.
행사에는 토론토대, 서강대, 중앙대, 고려대 교수진과 석·박사 과정 학생, LG CNS 임직원 등 100여명이 참석했다. 강화학습, 로봇 보행·지능형 메커니즘, 동적·확률적 최적화, 머신러닝, 딥러닝 모델 최적화 등을 연구하는 교수들과 LG CNS 로봇 전문가들이 피지컬 AI 기술 동향과 산업 적용 방안을 논의했다.
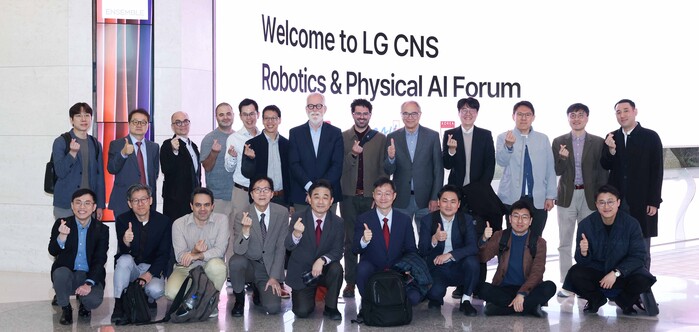 |
| ▲LG CNS가 개최한 '2026 로보틱스 & 피지컬 AI 포럼' 현장에서 토론토대학교, 서강대학교, 중앙대학교 교수진들이 기념촬영을 하고 있다./사진=LG CNS 제공 |
포럼에서는 RFM, 데이터, 지능형 로봇 하드웨어, 시뮬레이션 등 피지컬 AI 핵심 기술의 연구·실증 현황을 공유했다. 이 기술들을 실제 산업 현장에 적용하기 위한 과제와 발전 방향도 함께 다뤘다.
LG CNS는 20년 넘게 수행한 1000건 이상의 로봇공학 기반 스마트팩토리·스마트물류 프로젝트 경험을 바탕으로 피지컬 AI의 산업 적용 방향을 제시했다.
올해 선보인 로봇 학습 플랫폼 '피지컬웍스 포지(PhysicalWorks Forge)'와 에이전틱 AI 기반 로봇 운영·관제 플랫폼 '피지컬웍스 바통(PhysicalWorks Baton)'도 소개했다. 로봇 학습부터 현장 운영·관제까지 이어지는 플랫폼 체계를 갖췄다는 점을 강조한 것으로 풀이된다.
연구진은 로봇의 지능과 제어 기술을 중심으로 최신 연구 성과를 발표했다. 토론토대 이치근 교수는 로봇 파운데이션 모델의 발전 과정과 이를 실제 로봇에 적용하는 데 필요한 주요 기술을 소개했다. 서로 다른 로봇의 데이터를 함께 학습에 활용하는 방법을 설명했다.
로봇이 부드럽고 연속적으로 움직이도록 하는 플로우 매칭(Flow Matching)과 액션 청킹(Action Chunking) 기술도 다뤘다. 이 교수는 로봇마다 다른 움직임 특성과 지연시간, 학습 데이터 확보 문제를 앞으로 풀어야 할 과제로 꼽았다.
참석자들은 물류·제조 등 산업 현장의 적용 사례를 함께 살펴봤다. 로봇을 안정적으로 도입하기 위한 기술적·운영적 과제, 기업과 대학이 갖춰야 할 역량, 로봇 시대 사람의 역할에 대해서도 의견을 나눴다.
이준호 LG CNS 스마트물류&시티사업부장(전무)은 “이번 포럼은 로보틱스·피지컬 AI 분야의 국내외 연구자들과 LG CNS의 기술·사업 경험을 공유하고 산업 적용 방향을 함께 모색하는 자리였다”고 말했다. 이어 “앞으로도 학계와 꾸준히 교류해 기술 경쟁력을 높이고, 연구 성과가 산업 현장의 혁신으로 이어지도록 사업 역량을 강화하겠다”고 밝혔다.
[저작권자ⓒ 사회가치 공유 언론-소셜밸류. 무단전재-재배포 금지]